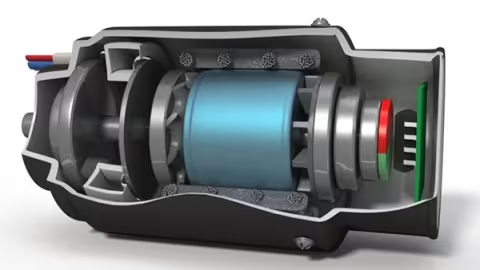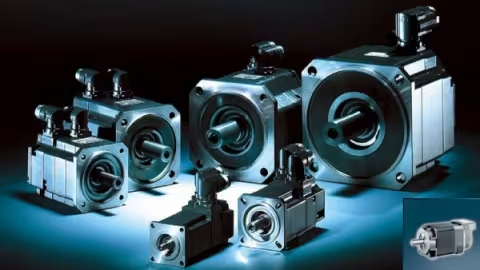


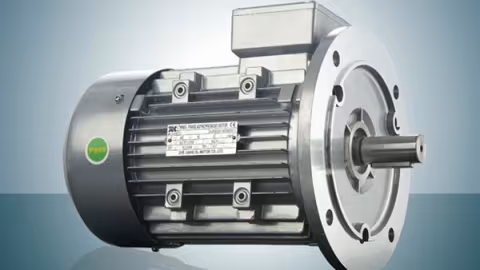
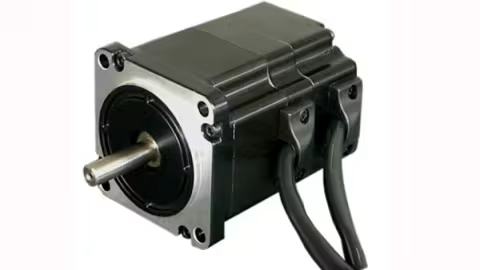
异步电动机,又称“感应电动机”,即转子置于旋转磁场中,在旋转磁场的作用下,获得一个转动力矩,因而转子转动。转子是可转动的导体,通常多呈鼠笼状。由电气工程师尼古拉·特斯拉于1887年发明。
<br/>
<strong>ADI 客户经理 程永华</strong>
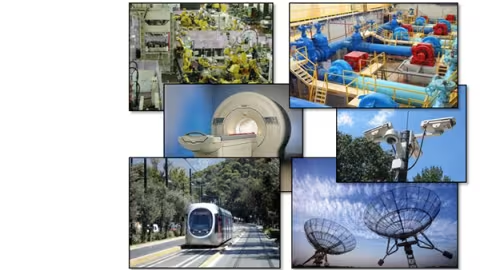
<strong>电机驱动</strong>: 改变电机输入功率来控制轴扭矩、速度或位置的系统。
<strong>驱动类型:</strong>
1、专用驱动—设计用于在特定应用中运转特定电机(如变速泵驱动)。
2、标准驱动—设计为能够在给定功率范围内运转各种电机的 通用电机转速控制器。
3、伺服驱动—设计用于实现位置、速度或扭矩下降至速度为 零的精确和高动态控制。通常用于自动化应用。
4、高性能伺服器—设计用于提供同类最佳精度和连接能力。 通常用于CNC和贴片机器。
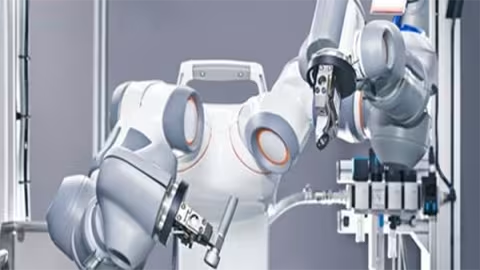
说起对工业机器人的性能要求,无非就是“快、准、狠”三字。其实这也就是对机器人关节伺服电机的要求,今天我们就来拆解一下这三字背后的含义。
其中“快”、“准”的意思大家都非常好了解,就是要求伺服电机的响应速度要快,控制精度要高。而“狠”字又怎么解呢?其实大家仔细想想,伺服电机除了又快又准外,我们对它的余下要求就是过载能力强,即“狠”了。
为什么伺服电机要求过载能力强?
由于伺服电机在机器人上主要用于驱动关节的运动,因此它需要进行频繁正反转短时运行。而在这种频繁正反转,而且又带着一定惯量的负载,还要求控制速度非常快的情况下,对伺服电机的过载能力(过载扭矩、过载电流)要求是非常高的。
Te=Tload+J*dω/dt+Kn
在电动汽车中,电动机是非常重要的一个关键零部件,此前我们已经陆续介绍过电动机都有哪些类型?电动机有什么性能特点?此篇解析两种不同类型的电动机如何产生动力!
交流异步电动机怎样产生动力呢?
交流电动机的工作原理:通电绕组在旋转磁场里转动。
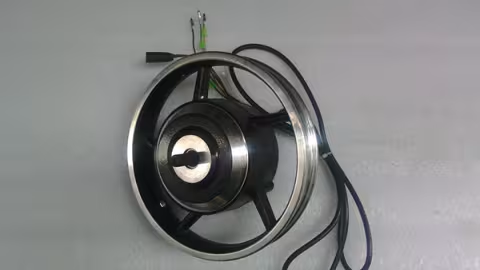
轮毂电机技术又称车轮内装电机技术,它的最大特点就是将动力、传动和制动装置都整合到轮毂内,因此将电动车辆的机械部分大大简化。轮毂电机技术并非新生事物,早在1900年,就已经制造出了前轮装备轮毂电机的电动汽车,在20世纪70年代,这一技术在矿山运输车等领域得到应用。而对于乘用车所用的轮毂电机,日系厂商对于此项技术研发开展较早,目前处于领先地位,包括通用、丰田在内的国际汽车巨头也都对该技术有所涉足。
<br/>
<strong>作者:Eamon Nash</strong>
不断降低系统功耗的要求以及减少系统中电源电压数量的期望推动着业界向更低电源电压这一趋势发展。降低电源电压、减少电源数量具有明显的优势。其一是可以降低系统功耗,同时还能节省空间。降低总功耗的另一好处在于,将来系统中可能不再需要冷却风扇。
然而,随着传统的±15 V和±12 V系统电源电压逐渐让位于更低的±5 V双极性电源和+5 V及+3.3 V单电源,电路设计人员必须清楚,新环境下的设计不是找到额定工作电压较低的器件这么简单。过去使用的设计原则不可能都直接适用低电压环境。
<br/>
<strong>电路功能与优势</strong>
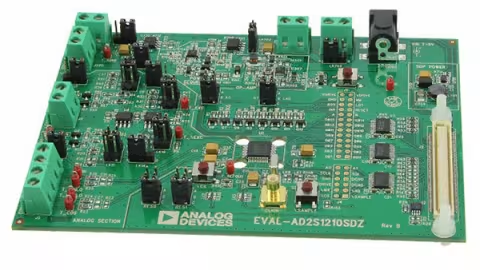
旋变数字转换器(RDC)广泛用于汽车和工业应用中,用来提供电机轴位置/速度反馈信息。AD2S1210是一款完整的 10 位至 16 位分辨率RDC,片内集成可编程正弦波振荡器,为旋变器提供激励。由于工作环境恶劣,AD2S1210(C 级和 D 级)的额定温度范围为−40°C 至+125°C的扩展工业温度范围。
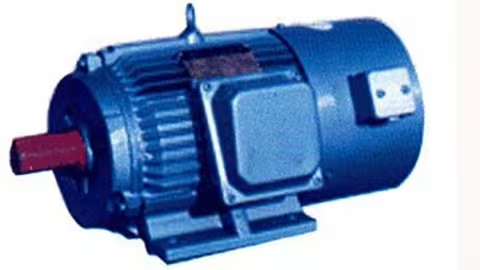
变频电机的出现主要解决普通电机在低速和高速运行的一些问题,普通电机在低速运行是电机的散热问题和高速时电机轴承的强度问题。普通电机的散热大多是空气自冷式,电机的散热靠电机端部的两片叶轮的搅动。当电机的转速较低的时候,电机的散热就成了问题。
二次转矩负载,在转速降低时,转矩也降低,发热量也降低,适合选用普通的电机用于变频,但时间已不在低于40%同步速的情况下使用。其他的负载,在60%同步速及以上运行时,选用普通的电机。在25%—60%同步速运行时,选用外部强制冷却笼性电动机,即变频专用电机。当转速低于25%同步速时,选用完全强制冷却电动机。即矢量专用电动机。
<br/>
《GB/T1032-2012三相异步电动机试验方法》中电机效率的测试方法有A法、B法、C法、E法或E1法、F法或F1法、G法或G1法、H法,另外对于支持调速的电机,还有MAP图法,不同的试验方法适应不同的电动机,不同试验方法准确性也不一样,下面就让我们一起来看一下几种常用测试方法的区别。
<br/>
<strong>电路功能与优势</strong>
图1所示电路是一款完整的高性能旋变数字(RDC)电路,该电路可在汽车、航空电子和关键工业应用等要求宽温度范围内具有高稳定性应用的场合精确测量角度位置和速度。
ISSCC 2017大陆地区唯一被录用论文的第一作者,来自ADI北京的王汉卿。作为文科生的小编,特地查了一下,ISSCC到底是啥?
<center><img src="http://adi.eetrend.com/files/2017-03/wen_zhang_/100005440-17213-6407.pn…; alt=""></center>
我们先说说磁铁磁钢是什么?
磁钢其实是个含义很广的玩意,简单说来就是永磁体,传统叫吸铁石,当然磁钢的磁性相对较弱。
工业革命以后经过法拉第、麦克斯、韦洛伦兹等人研究,电磁转换成了引领时代发展的动力。那 么这个时候的电磁学理论是有了,但受制于永磁体的工艺和材料问题,直流电机的体积就成了一 个无法突破的瓶颈。9.18 那年不单是日本人进了东北,日本人在冶金方面也取得了突破:三岛 德七突破性的发现铝镍钴配比得当可以获得很好的磁性,而且磁钢可以造高温(600 度环境)下 不退磁,也为后期强力磁钢的发展提供了契机,而由此带来了直流电机小型化的一个飞跃发展, 当然随着人类的需求磁钢很快又跟上需求的节奏,于是电动车电机使用的钕铁硼稀土磁钢在 70年代初问世,并于 1983 年定型钕铁硼配方标准一直延续至今霸占磁王的宝座,而且不巧的也是 日本人再次获此殊荣。
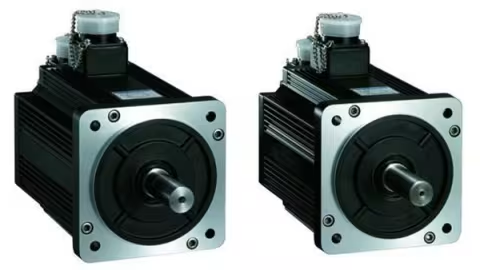
霍尔器件是一种磁传感器。用它们可以检测磁场及其变化,可在各种与磁场有关的场合中使用。霍尔器件以霍尔效应为其工作基础。 霍尔器件具有许多优点,它们的结构牢固,体积小,重量轻,寿命长,安装方便,功耗小,频率高(可达1MHZ),耐震动,不怕灰尘、油污、水汽及盐雾等的污染或腐蚀。
原理:
有霍尔型是通过电机的霍尔型号来判断当前电机运动的状态,然后控制器根据霍尔所采集的信号再控制控制器的三相输出来给电机供电,让电机持续正常的工作。
无霍尔型的是电机无霍尔传感器,控制器通过电流采集来判断电机当前的运动状态,然后控制控制器输出来给电机供电,让电机争产工作。
作用:
有霍尔型电机和控制器在使用时稳定,启动时扭矩大,无异响。
<br/>
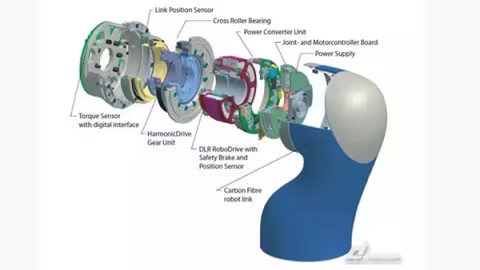
机器人的传动和布局设计从理论上讲应该是比较成熟的领域,如果有样机,拆开一看就可以知道大部分的结构。但是在结构优化设计经验、装配规范的标准化、零配件的按需定制以及供应链优化等方面国内厂商还需要很长时间的积累。
本文以KUKA为例,分协作机器人iiwa和传统机器人KR两个大系列。
<strong>协作机器人iiwa</strong>
一、交流伺服系统概述
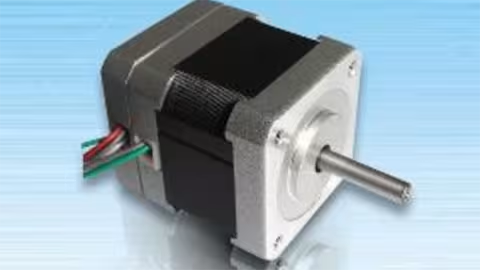
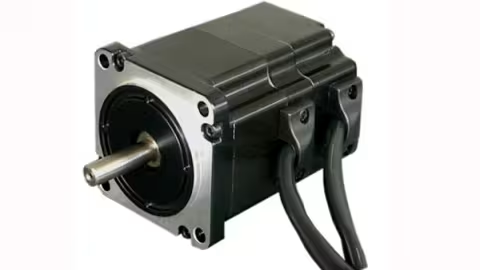
交流伺服系统包括:伺服驱动器、伺服电机和一个反馈传感器(一般伺服电机自带光电编码器)。所有这些部件都在一个控制闭环系统中运行;驱动器从外部接收参数信息,然后将一定电流输送给电机,通过电机转换成扭矩带动负载,负载根据自己的特性进行动作或加减速,传感器测量负载的位置,使驱动装置对设定信息值和实际位置值进行比较,然后通过改变电机电流使实际位置值和设定信息值保持一致,当负载突然变化引起速度变化时,编码器获知这种速度变化后会马上反应给伺服驱动器,驱动器又通过改变提供给伺服电机的电流值来满足负载的变化,并重新返回到设定的速度。
交流伺服系统是一个响应非常高的全闭环系统,负载波动和速度矫正之间的时间滞后响应是非常快的。
二、交流伺服电机振动故障分析
以下对交流伺服电机振动故障的分析主要从机械方面和电气方面进行。
<br/>
<strong>应用</strong>
* 直流和交流伺服电机控制
* 编码器仿真
* 电动助力转向
* 电动汽车
* 集成的启动发电机/交流发电机
* 汽车运动检测与控制
<strong>概述</strong>
AD2S1210是一款10位至16位分辨率旋变数字转换器,集成片上可编程正弦波振荡器,为旋变器提供正弦波激励。转换器的正弦和余弦输入端允许输入3.15 V p-p ± 27%、频率为2 kHz至20 kHz范围内的信号。Type II伺服环路用于跟踪输入信号,并将正弦和余弦输入端的信息转换为输入角度和速度所对应的数字量。最大跟踪速率为3125 rps。
<br/>
<strong>Jakub Szymczak, Shane O'Meara, Johnny Gealon, 和 Christopher Nelson De La Rama</strong>
<strong>简介</strong>
旋变器和机电传感器可用来精确测量角位置,以可变耦合变压器的方式工作,其初级绕组和两个次级绕组之间的磁耦合量根据旋转部件(转子)位置而改变;转子通常安装在电机轴上。旋变器可部署在工业电机控制、伺服器、机器人、混合动力和全电动汽车中的动力系统单元以及要求提供精确轴旋转的其他许多应用中。旋变器在这些应用中可以长期耐受严苛条件,是恶劣环境下军用系统的完美选择。