

<strong>原创: 谭祥军 模态空间</strong>
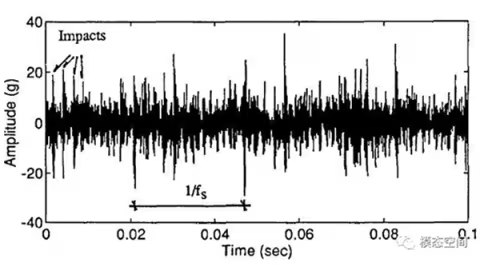
轴承在不同的阶段所表现出来的振动特性是不相同的,对于最早期的超声阶段,由于振动能量不高,特征不明显,而在故障后期轴承失效接近尾声时,轴承的故障特征频率和固有频率会被随机宽带高频“振动噪声”所淹没。因此,滚动轴承故障振动处理方法更多集中在第二和第三阶段,即固有频率阶段和故障特征频率阶段。
对于普通的振动信号,我们主要从时域和频域来进行相应的处理。对于轴承故障振动信号的处理而言,也离不开时域与频域的处理方法。但除此之外,还有高级的信号处理方法,如包络分析。
对滚动轴承振动信号进行分析的第一步是要获得能提取到有用信息的时域数据,因此,这涉及到两个方面:数据的采样频率与测量位置。
带Microsemi模块的栅极驱动器板
<iframe src='//players.brightcove.net/706011717001/HJgoScClQ_default/index.html?videoId=5852699028001' allowfullscreen frameborder=0 width='600' height='338'></iframe>
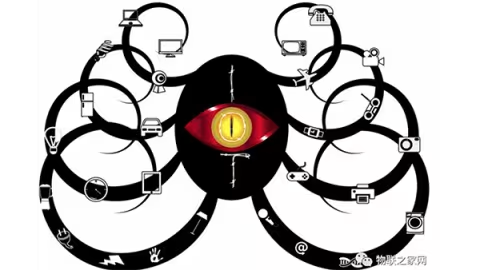
物联网设备在消费者和企业环境中快速增长,Gartner预计到2020年将有204亿台连网设备投入使用。作为一名技术爱好者,我认为这非常令人兴奋,但作为网络专家,这个数字令我担忧。为什么? 因为当企业和消费者在没有适当准备情况下将大量物联网设备添加到网络中时,这些部署可能会导致大规模的网络和安全问题。我发现这种情况主要有两种,第一,物联网设备增加了网络蔓延和复杂性。第二,它们给网络增加了许多安全漏洞。
幸运的是,如果网络工程师和IT管理员参与到部署物联网设备的决策中,则可以通过正确的工具来缓解这些问题。让我们接下来更详细地研究这些问题。
<strong>原创: 谭祥军 模态空间</strong>
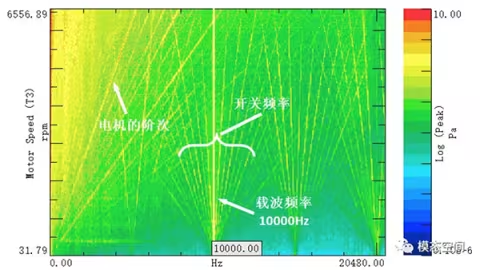
在电机的振动噪声分析中,我们经常看到如图1所示的伞状阶次,这些阶次与常规的阶次有着明显的区别:1)起始点不是零点(0转速0Hz);2)在中心频率两侧成伞状散射,而不是传统的单侧散射。因此,在这篇文章让我们来说说这个特殊的伞状阶次。
<strong>作者:Dara O’ Sullivan、Jens Sorensen、Aengus Murray,ADI公司</strong>
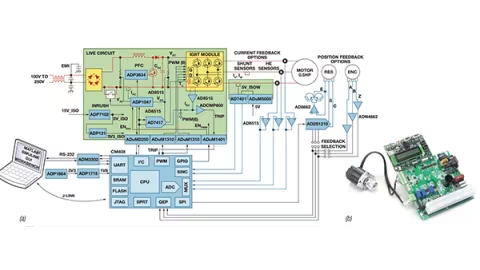
本文描述了围绕基于ARM®的嵌入式电机控制处理器构建的基于模型设计(MBD)平台的详细情况。随后,本文提供最初部署的基本永磁同步电机(PMSM)控制算法示例,并介绍了方便的功能扩展,以包含自动化系统的多轴位置控制。
长期以来,系统和电路建模一直是电机控制系统设计的重要方面。采用MBD方法后,电气、机械和系统级模型用于在构建和测试物理硬件前评估设计概念。MathWorks最新的仿真工具可以对完整的嵌入式控制系统进行建模,包括电气电路和机械系统领域。同时,嵌入式编码工具从控制系统模型生成C语言代码,将控制算法部署在嵌入式控制平台上。
迈向工业4.0对工厂运营者和他们的供应商来说都是一个巨大的挑战。ADI公司正在加速这一旅程,通过在当前提供新一代兼具灵活性和连接性的解决方案,同时让后续投资能够满足未来需求。
<iframe src='//players.brightcove.net/706011717001/HJgoScClQ_default/index.html?videoId=5852696273001' allowfullscreen frameborder=0 width='600' height='338'></iframe>
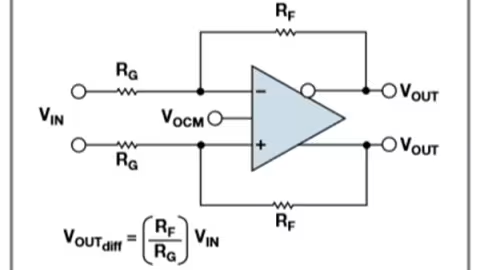
虽然放大器的种类非常多,不同放大器适合与不同类型的传感器接口,但是多数复杂的放大器都是通过组合运算放大器构建的。
现如今几乎所有情况下,运算放大器都是利用反馈网络以不同方式进行配置,以便对输入信号进行“运算”。
今天斑竹就为大家分享 20 个放大器配置常用设计公式,拿好咯~
<strong>原创: 谭祥军 模态空间</strong>
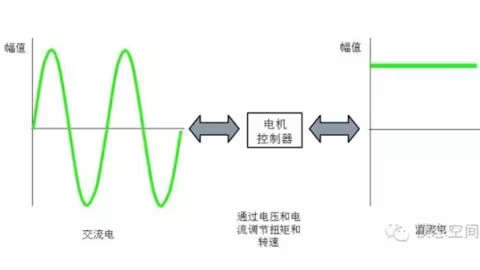
脉宽调制,PWM(Pulse Width Modulation),通过对一系列脉冲的宽度进行调制,来等效地获得所需要波形(含形状和幅值)。PWM控制技术主要应用在电力电子技术行业,具体讲包括风力发电、电机调速、直流供电等领域。在其诸多应用领域中,在这我们只讲电动汽车中的PWM应用。
电动汽车上的电源是蓄电池,蓄电池为电动汽车的驱动电机提供电能,电机将电源的电能转化为机械能,通过传动装置或直接驱动车轮和工作装置,此时的电机称为“电动机”。蓄电池是直流电,需要将直流电逆变为交流电(逆变电路,电动汽车中的逆变属于无源逆变),这一过程中几乎都是采用PWM技术。PWM 逆变电路分为电压型和电流型两种,目前实用的PWM 逆变电路几乎都是电压型电路。
物联网(IOT)设备的普及是边缘计算的最大驱动力;反过来,边缘技术正在物联网框架内创建新的应用程序。
为了使物联网工作,需要许多不同的传感器和微处理器,它们集成在物联网设备中,随时随地生成的大量信息,而这些信息必须尽可能实时地进行处理。
然而,对于传统的网络架构,这将变得越来越困难,因为数据必须远程传输到中央数据中心。仅此一点就会产生一定延迟,此外,数据中心还面临着越来越多的数据处理负担,因为信息的增长速度超过了其容量。并且在处理后,必须将处理结果传输到物联网设备,这将花费更多时间。
此外,物联网移动设备通常无法在任何地方(例如无人机或无人车辆)进行高性能的无线通信,这将导致进一步的延迟甚至停机,因此,不可能对新的要求作出快速反应。
边缘计算应用案例
<strong>作者:Ricky Yang</strong>
<strong>简介</strong>
利用ADC、PLL和RF收发器的现代信号处理系统设计通常需要更低的功耗和更高的系统性能。为这些噪声敏感的设备选择合适的电源始终是系统设计人员的难点。这些设计总是需要在高效率和高性能之间做出取舍。
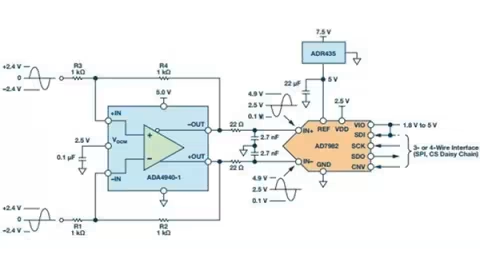
在很多应用中,模拟前端接收单端或差分信号,并执行所需的 增益或衰减、抗混叠滤波及电平转换,之后在满量程电平下驱 动ADC输入端。今天我们探讨下精密数据采集信号链的噪声分析,并深入研究这种信号链的总噪声贡献。
如图1所示,低功耗、低噪声、全差分放大器ADA4940-1驱动差 分输入、18位、1 MSPS PulSAR® ADC AD7982,同时低噪声精密5 V 基准电压源ADR435用来提供ADC所需的5 V电源。此信号链无需 额外驱动器级和基准电压缓冲器,简化了模拟信号调理,可节 省电路板空间和成本。一个单极点截止频率2.7 MHz RC(22 Ω, 2.7 nF)低通滤波器放在ADC驱动器输出和ADC输入之间,有助于 限制ADC输入端噪声,并减少来自逐次逼近型(SAR) ADC输入端 容性DAC的反冲。
了解有关ADI公司面向机器人应用中导航和控制的红外光角度传感器技术的更多信息。
<iframe src='//players.brightcove.net/706011717001/HJgoScClQ_default/index.html?videoId=5852691438001' allowfullscreen frameborder=0 width='600' height='338'></iframe>
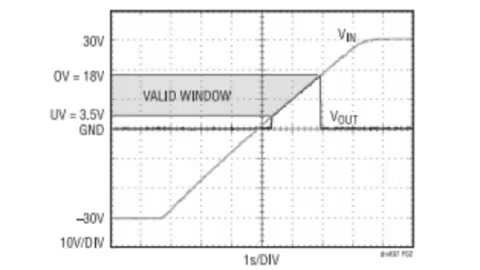
假如有人将24V电源连接到您的12V电路上,将发生什么?
倘若电源线和接地线因疏忽而反接,电路还能安然无恙吗?
您的应用电路是否工作于那种输入电源会瞬变至非常高压或甚至低于地电位的严酷环境中?
即使此类事件的发生概率很低,但只要出现任何一种就将彻底损坏电路板。
为了隔离负电源电压,设计人员惯常的做法是布设一个与电源相串联的功率二极管或 P 沟道 MOSFET。然而——
二极管既占用宝贵的板级空间,又会在高负载电流下消耗大量的功率。
P 沟道 MOSFET 的功耗虽然低于串联二极管,但 MOSFET 以及所需的驱动电路将导致成本增加。
<strong>作者:David Brandon</strong>
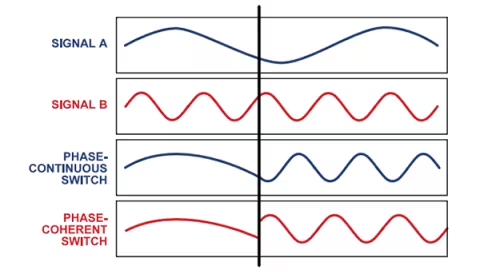
常见的单通道直接数字频率合成器(DDS)可产生如图 1 所示的相位连续频率转换。但在相干脉冲多普勒雷达和用于医疗和材料分析的 NMR/MRI 波谱等应用中,相位相干转换是首选。本文说明如何配置 AD9958/AD9959 多通道 DDS,通过叠加 DDS输出实现稳定的相位相干频移键控(FSK)调制器。
多通道 DDS 几乎完全消除了同步多个单通道器件时遇到的通道间温度和时序问题。多通道 DDS 输出尽管相互独立,但可共用同一系统时钟,因此对温度和电源偏差的追踪性能优于多个单通道器件的输出。所以,多通道 DDS 更适合在叠加输出端产生相位相干频率转换。
LTM4686是一款双通道10A或单通道20A超薄降压型µModule稳压器。本视频详细介绍了这款新器件节省空间、散热性能优势和灵活性。
<iframe src='//players.brightcove.net/706011717001/HJgoScClQ_default/index.html?videoId=5852696278001' allowfullscreen frameborder=0 width='600' height='338'></iframe>
<strong>作者:Walt Kester</strong>
<strong>简介</strong>
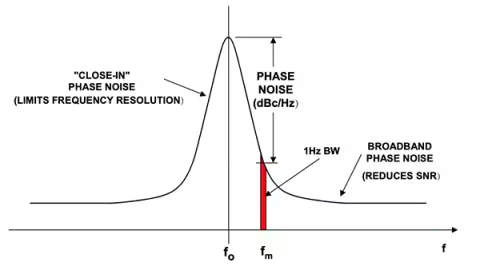
为实现高信噪比(SNR),ADC的孔径抖动必须很低(参见参考文献1、2和3)。目前可提供孔径抖动低至60 fs rms的ADC(AD9445 14位125 MSPS和AD9446 16位100 MSPS)。为了避免降低ADC的性能,必须采用抖动极低的采样时钟,因为总抖动等于转换器内部孔径抖动与外部采样时钟抖动的方和根。然而,用于产生采样时钟的振荡器常常用相位噪声而非时间抖动来描述特性。本文的目的就是提出一种简单的方法来将振荡器相位噪声转换为时间抖动。
<strong>相位噪声定义</strong>
不可否认,电气系统变得更小、更轻,汽车电气化就是一个最好的例子。专业服务公司普华永道 (PwC) 预计,到2024年,混合动力汽车和全电动汽车将占全球销量的40%。随着汽车电气化程度的提高,越来越多的电气组件和系统需要隔离。例如,配备400 V直流电池组的电动汽车正变得越来越普遍,这带来明显的安全隐患。
<strong>更多电子产品需要更多隔离</strong>
新一代隔离解决方案面临的挑战无论是数量还是类型都在不断增加。这些系统,尤其是对于隔离设计而言,涉及复杂的架构和流程,会限制敏捷性和灵活性,同时也给变革带来阻碍。

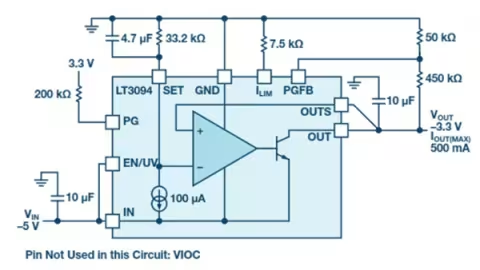
线性稳压器集成电路(IC)将电压从较高电平降至较低电平,且无需电感。低压差(LDO)线性稳压器是一种特殊类型的线性稳压器,其压差(需要保持稳压的输入和输出电压之间的差值)通常低于400 mV。早期的线性稳压器设计提供大约1.3 V的压差,这意味着对于5 V的输入电压,器件进行调节可实现的最大输出仅为3.7 V左右。然而,在当今更复杂的设计技术和晶圆制造工艺条件下,“低”大致定义为<100mV到300mV左右。
此外,虽然LDO稳压器通常是任何给定系统中成本最低的元件之一,但从成本/效益角度来说,它往往是最有价值的元件之一。除了输出电压调节之外,LDO稳压器的另一个关键任务是保护昂贵的后端负载免受恶劣环境条件的影响,例如电压瞬变、电源噪声、反向电压、电流浪涌等。
在本视频中,我们将快速了解一下ADI近期推出的19款全新MEMS IMU给市场带来的许多进步
<iframe src='//players.brightcove.net/706011717001/HJgoScClQ_default/index.html?videoId=5837421318001' allowfullscreen frameborder=0 width='600' height='338'></iframe>