技术
<strong>作者: Frederik Dostal ADI公司 </strong>
数字电源可用于实现许多很有意思的功能。借助可编程调节环路,可在不同工作条件下获得更佳的环路特性。电源与完整系统的数字连接可实现电压和电流的精确监控。此外,数字电源还提供高灵活性。可以相当快的速度修改不同参数。这简化了电路设计过程并加快了系统衍生产品的开发。
当然,许多电源专家仍然对采用数字电源有一些抗拒。电源设计人员通常不是经验丰富的软件工程师。但在数字电源项目中,通常会在开发团队中增加一名软件工程师。经验表明,由电源专家和软件专家共同开发电源可能会产生一些复杂问题。这两者之间的交流可能导致误解,并最终导致项目延期。
<strong>作者 :Jerad Lewls</strong>
<strong>简介</strong>
在 ADI 公司的众多产品中,MEMS 麦克风 IC 的独特之处在于其输入为声压波。因此,这些器件的数据手册中包括的某些技术规格可能不为大家所熟悉,或者虽然熟悉,但其应用方式却比较陌生。本应用笔记解释 MEMS 麦克风数据手册中出现的技术规格和术语,以便帮助设计人员将麦克风正确集成到系统之中。
<strong>灵敏度</strong>
我们已经指出,噪声比一些较大噪声源少三分之一至五分之一的任何噪声源都可以忽略,几乎不会有误差。此时,两个噪声电压必须在电路内的同一点测量。要分析运算放大器电路的噪声性能,必须评估电路每一部分的噪声贡献,并确定以哪些噪声为主。为了简化后续计算,可以用噪声频谱密度来代替实际电压,从而带宽不会出现在计算公式中(噪声频谱密度一般用nV/√Hz表示,相当于1 Hz带宽中的噪声)。
如果考虑下图1中的电路——由一个运算放大器和三个电阻组成的放大器(R3代表节点A处的源阻抗),可以发现六个独立噪声源:三个电阻的约翰逊噪声、运算放大器电压噪声和运算放大器各输入端的电流噪声。每个噪声源都会贡献一定的放大器输出端噪声。噪声一般用RTI来规定,或折合到输入端,但计算折合到输出端(RTO)噪声往往更容易,然后将其除以放大器的噪声增益(非信号增益)便得到RTI噪声。
工业电机驱动的整个市场趋势是对更高效率以及可靠性和稳定性的要求不断提高。功率半导体器件制造商不断在导通损耗和开关时间上寻求突破。有关增加绝缘栅极双极性晶体管(IGBT)导通损耗的一些权衡取舍是:更高的短路电流电平、更小的芯片尺寸,以及更低的热容量和短路耐受时间。这凸显了栅极驱动器电路以及过流检测和保护功能的重要性。本文讨论现代工业电机驱动中成功可靠地实现短路保护的问题,同时提供三相电机控制应用中隔离式栅极驱动器的实验性示例。
<strong>工业环境中的短路</strong>
工业电机驱动器的工作环境相对恶劣,可能出现高温、交流线路瞬变、机械过载、接线错误以及其它突发情况。其中有些事件可能会导致较大的过流流入电机驱动器的功率电路中。图1显示了三种典型的短路事件。
采用高速模数转换器(ADC)的系统设计非常困难,对于输入有两类ADC架构可供选择:缓冲型和无缓冲型。
缓冲和无缓冲架构的特征
缓冲架构的基本特征
* 高线性度缓冲器,但需要更高的功率;
* 更易设计输入网络与高阻抗缓冲器接口,因为它提供固定的输入端接电阻;
* 缓冲器提供采样电容与输入网络之间的隔离,电荷注入瞬变更小。
无缓冲架构的基本特征
* 输入阻抗由开关电容设计设置;
* 功耗较低;
* 输入阻抗随时间变化(采样时钟-采样保持器);
* 来自采样电容的电荷注入反射回输入网络。
<strong>无缓冲ADC</strong>
<strong>Hein Marais ADI 公司应用工程师</strong>
在仪器仪表、过程控制、工业自动化、电机和功率控制、医疗保健等应用中,需要将信息从各种传感器传送到中央控制器进行处理和分析。系统根据分析结果和用户输入进行优化。为了维护用户接口必须的安全性,并且防止来自信号源的耦合瞬变,必须进行电气隔离。此类系统的例子有很多,例如,精密机械臂需要在有电弧焊等设备的恶劣工业环境下工作,病人监护仪需要在除颤期间工作。
设计系统时必须考虑市场要求,尤其应满足EMC要求。出售产品到欧盟时,需要CE标志;出售产品到美国时,也存在类似要求,如FCC分类认证。为取得这些认证,系统需要执行并通过一套EMC测试。
<strong>作者:Christoph Kämmerer</strong>
<strong>简介</strong>
还不熟悉ADC?使用包含多路复用器、PGA、缓冲器、∑-Δ转换器、VREF和电源的复杂系统时,是否感到很困惑,不知道从哪里开始?这就是Virtual Eval大展身手的地方。改变ADC模拟输入、PGA增益、基准电压源或电源,查看对阶跃响应、幅频特性或转换器直方图的影响。
该系列第一个成员是AD7124-8虚拟评估板。
<strong>为什么采用虚拟方式?</strong>
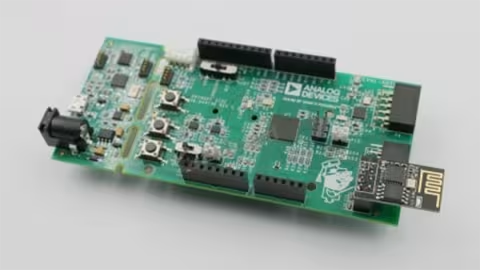
物联网的发展给全球半导体厂商以及硬件厂商带来了前所未有的机遇与挑战,不少传统老牌企业以及新晋创业公司乘着这股大潮顺势进驻,像三星、苹果、谷歌、华为、小米等企业已经纷纷推出了物联网的相关产品,受到广泛的好评,未来的增长态势一片看好。市场巨大的潜力无疑将给各种有创意、敢创新的物联网产品企业带来带来巨大的机会,在此,爱板网为大家推荐一款具备WiFi、BLE功能,又兼容市面上主流接口的全能物联网开发套件ADI EVAL-ADICUP3029。
<strong>ADI EVAL-ADICUP3029开发板</strong>
因为曾经也拿到过不少ADI的板子,基本都是很朴素的包装,没什么花头,这次的EVAL-ADICUP3029物联网套件的包装都比较具有科技感了,类似智慧城市中那种万物互联的感觉,很好的突出了本次开发套件的主题。
鸡鸣过后,太阳还没完全从地平线跳出来,空气中含着些微的冷气,老店迎来了第一位客人。
老板寒暄:“今儿个来真早,要点什么?”
“SAR ADC模拟输入架构的输入器件。”
“得嘞,您是要单端输入,伪差分输入还是差分输入呢?”
客人微微皱眉:”这么多类型,可怎么选好?“
老板笑道:“这些输入类型的器件我这儿全都有,这就说说其中的门道。。。“
<strong>什么是 SAR ADC</strong>
<strong>Nicola O’Byrne ADI公司高级系统应用工程师</strong>
工业运动控制涵盖一系列应用,包括基于逆变器的风扇或泵控制、具有更为复杂的交流驱动控制的工厂自动化以及高级自动化应用(如具有高级伺服控制的机器人)。这些系统需要检测和反馈多个变量,例如电机绕组电流或电压、直流链路电流或电压、转子位置和速度。变量的选择和所需的测量精度取决于终端应用需求、系统架构、目标系统成本或系统复杂度。还有其他考虑因素,例如状态监控等增值特性。据报道,电机占全球总能耗的40%,国际法规越来越注重全体工业运动应用的系统效率(参见图1)。
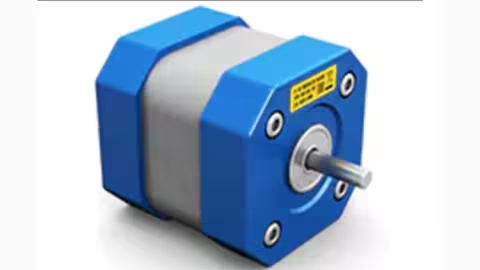


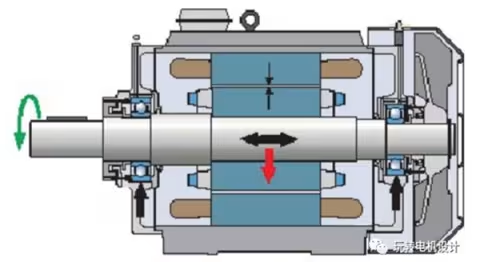
轴承及与之相关的零部件,如端盖、轴承套、轴承内外盖、挡油盘等组合在一起称之为“轴承结构”,并非狭义的轴承本身的结构。
轴承在电机中的作用:
支撑转子
转子定位
保证气隙大小均匀
减小摩擦,降低损耗
<strong>Stefan Hacker ADI公司系统专家</strong>
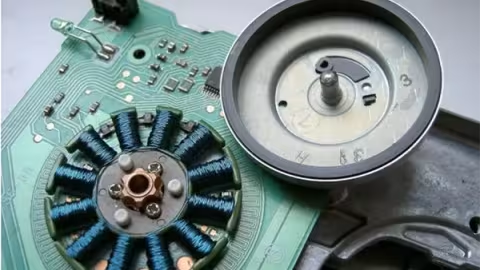
围绕现代生产工厂的能源效率问题,目前有许多讨论,系统解决方案制造商不断推出新的概念来应对这个问题。其中一个概念涉及到提高自动化程度,这多少有点令人吃惊,但它考虑到了能源效率需求,意图通过提供更强大的互连网络来提高效率。
关于能源效率的要求已在欧盟标准和EuP (能源使用产品)等指令中写明。新法规已于2015年1月1日生效,到2017年1月将有更多措施出台,届时将会推出新的能效等级并将更小的动力装置纳入其中。目标是到2020年将能耗再降低20%。
<strong>摘要</strong>
数据转换器是通信系统中的重要元件,构成模拟传输媒介(如光纤、微波、射频和FPGA及DSP等数字处理模块)之间的桥梁。系统设计师通常侧重于为应用选择最合适的数据转换器,在向数据转换器提供输入的时钟发生器件的选择上往往少有考虑。目前市场上有性能属性大相径庭的众多时钟发生器。然而,如果不慎重考虑时钟发生器、相位噪声和抖动性能,数据转换器、动态范围和线性度性能可能受到严重的影响。本文将详细讨论时钟发生器、相位噪声和抖动对数据转换器(ADC和DAC)的动态范围和线性度的影响。文中将就时钟抖动对转换器SNR的影响进行理论分析,同时介绍运用ADI高性能时钟发生器得到的仿真结果。
<strong>Mark Looney 应用工程师 ADI公司</strong>
<strong>摘要</strong>
当MEMS惯性测量单元(IMU)用作运动控制系统中的反馈传感器时,必须了解陀螺仪的噪声情况,因为它会在所监视的平台上造成不必要的物理运动。根据具体情况,针对特定MEMS IMU进行早期应用目标噪声估算时需要考虑多个潜在的误差源。在此过程中需要考虑的三个常见陀螺仪特性为其固有噪声、线性振动响应和对准误差。图1的简单模型显示了会影响各误差源评估的几个特性:噪声源、传感器响应和滤波。此模型给出了对这些特性进行频谱分析所需的基准。
选择陀螺仪时,需要考虑将最大误差源最小化。在大多数应用中,振动敏感度是最大的误差源。其它参数可以轻松地通过校准或求取多个传感器的平均值来改善。零偏稳定性是误差预算较小的分量之一。
览高性能陀螺仪数据手册时,多数系统设计师关注的第一个要素是零偏稳定性规格。毕竟,它描述的是陀螺仪的分辨率下限,理所当然是反映陀螺仪性能的最佳指标!然而,实际的陀螺仪会因为多种原因而出现误差,使得用户无法获得数据手册中宣称的高零偏稳定性。的确,可能只有在实验室内才能获得那么高的 性能。传统方法是借助补偿来最大程度地降低这些误差源的影响。本文将讨论多种此类技术及其局限性。最后,我们将讨论另一种可选范式——根据机械性能选择陀螺仪,以及必要时如何提高其偏置稳定度。
<strong>环境误差</strong>
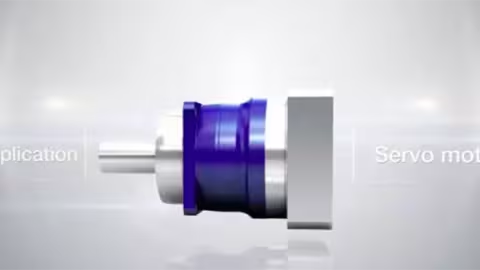
行星减速机( Planetary GearBox)是伺服减速机的一种。
它是运动控制系统中连接伺服电机和应用负载的一种机械传动组件。
<center><img src="http://adi.eetrend.com/files/2017-09/wen_zhang_/100008021-26570-pingmuk…; alt=""></center>

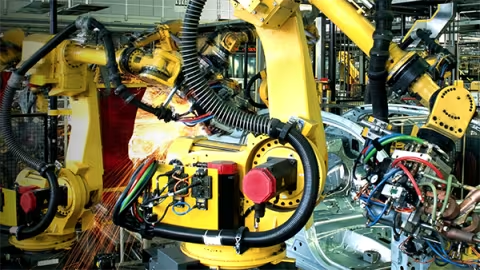
随着汽车制造业对焊接精度和速度等指标提出的要求越来越高,以及用户个性化需求的日益加强,为了满足多车型、多批次的市场需求,提高车身车间生产能力的柔性和弹性,工业机器人在车身焊接中得到了广泛应用。本文结合实例介绍了点焊机器人、螺柱焊机器人和弧焊机器人系统在车身焊接中的应用。
轿车车身的结构和工艺在很大程度上决定了乘车的安全系数。车身本体是由十几个大总成和数百个薄板冲压件,经点焊、弧焊、激光焊、钎焊、铆接、机械连接以及胶接等工艺连接成的复杂薄板结构件。由于白车身所涉及的零件多、工艺复杂且设备类型繁多,因此车身规划对焊接工艺、装焊夹具、质量控制以及维护保养等都有较高的要求。本文结合实例重点介绍了点焊机器人系统、螺柱焊机器人系统和弧焊机器人系统在车身焊接中的应用。
<strong>点焊机器人系统</strong>
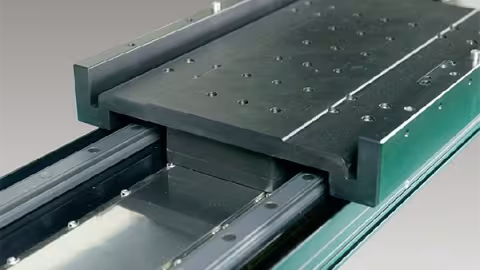
直线电机------linear motion actuator
一般电动机工作时都是转动的.但是用旋转的电机驱动的交通工具(比如电动机车和城市中的电车等)需要做直线运动,用旋转的电机驱动的机器的一些部件也要做直线运动,这就需要增加把旋转运动变为直线运动的一套装置,能不能直接运用直线运动的电机来驱动,从而省去这套装,人们就提出了这个问题,现在已制成了直线运动的电动机,即直线电机。
“优势”总是和“挑战”站在一起,即使被称为“下一代SDR收发器中的黑魔法”,“零中频”现在也面临一个亟待克服的挑战——发射本振泄漏,简称“发射LOL”。
未校正的发射LOL会在所需发射范围内产生无用发射,造成潜在的违反系统规范的风险。本文论述发射LOL的问题,并介绍在ADI的RadioVerse™ 收发器系列中实现的可消除此问题的技术。如果可以将发射LOL降低到足够低的水平,使其不再导致系统或性能问题,也许人们就可以不必为LOL问题而烦恼!
<strong>什么是LOL?</strong>
RF混频器有两个输入端口和一个输出端口,如图1所示。理想混频器将产生一个输出,它是两个输入的乘积。就频率而言,该输出的频率应当是FIN + FLO以及FIN – FLO,不含其它项。如果任一输入不在驱动状态下,则不会有输出。