技术
<strong>作者:Rosemary Ryan</strong>
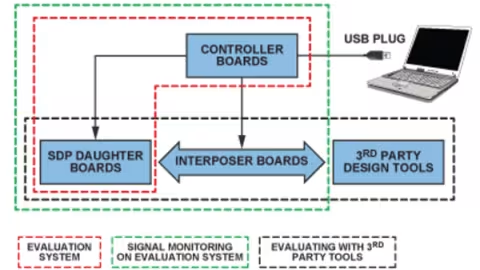
系统设计有时十分复杂,需要充分了解许多不同的元件,如果解决方案的各环节可以进行原型制作并快速演示,就可以简化过程,更重要的是,可以减少设计师面临的风险。凭借ADI公司的系统演示平台(SDP),系统设计师可以重复使用核心元件,在最终系统实施前评估并演示各设计环节。SDP上提供ADI公司系列产品的元件和实验室电路评估板,并随时更新。由于之前使用过该平台,对其有一定的认知,用户很容易在熟悉的环境中评估新类别的元件。SDP连接至FPGA评估与原型制作平台,可以轻松创建并演示采用ADI元件通信的定制FPGA嵌入式设计。用户可以迅速建立定制评估与原型制作系统,还可以重复使用各种平台元件,演示各种丰富的硬件与软件概念,十分简单经济。
<strong>原创: 谭祥军 模态空间</strong>
对于旋转机械而言,动平衡是一个经常会遇到的问题。如果不平衡量过大会导致更大的振动噪声问题,同时降低了设备的使用寿命、效率转化等。因此,旋转机械的NVH分析必然包括平衡,有效地减少动平衡,可优化设备的NVH性能。
1、什么是不平衡
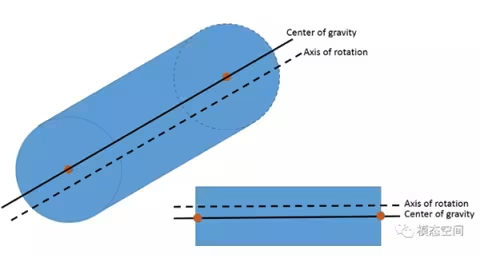
不平衡是由旋转轴上的质量分布不均匀导致的。当质心位置与作用在转子上的离心力的旋转中心不一致时,就会出现不平衡。通常,不平衡分为静不平衡、耦合不平衡和动不平衡。
为了平衡处于不平衡的旋转轴(或其他旋转部件),必须在旋转部件特定位置上增加或移除一定的质量。因此,进行平衡处理包括在旋转部件上确定相应的位置和质量,以便降低不平衡量。
不平衡会导致产生过大的振动:
<strong>作者:Chris Norris</strong>
<strong>简介</strong>
功能安全是诸多行业整体安全策略的一部分,其目的是将对人或作业设备造成伤害的概率降至可接受的范围以内。近年来,人们对系统功能安全的要求显著增长。从核电站到医疗设备,无故障系统已成为部分应用的理想选择,也是其他应用的必备条件。例如,在传感领域,获取的数据如果不正确或遭到损坏,结果可能具有破坏性,甚至可能致命,具体取决于系统和所涉及的风险级别。
<strong>Erjon Qirko 和 Kris Lokere</strong>
<strong>引言</strong>
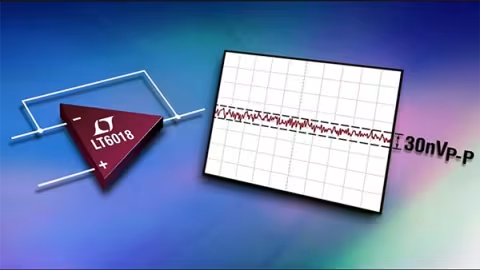
LT6018 是一款超低噪声(1kHz 时 1.2nV/√Hz)、超低失真(1kHz 时 –115dB)的运算放大器。它的增益带宽积为 15MHz,最大失调电压为50μV,最大失调电压漂移为 0.5μV/°C。这种功能组合使其适合驱动多种高分辨率模数转换器 (ADC)。本设计要点介绍在使用 LT6018 驱动高速 18 位和 20 位逐次逼近寄存器 (SAR)ADC 时,可实现最佳信噪比 (SNR) 和总谐波失真 (THD) 的电路和优化策略。
<strong>Ultralinear 20 位 ADC</strong>
<strong>Guy Hoover</strong>
<strong>引言</strong>
随着模数转换器 (ADC) 的分辨率和采样率持续上升,其模拟输入的驱动电路(而不是模数转换器本身)日益成为决定整个电路精度的限制因素。首先,驱动电路必须能够缓冲输入信号并提供增益。此外,还必须能够进行电平转换或将单端信号转换为全差分信号,以满足ADC 的输入电压范围和共模要求。所有这些都必须在不给原始信号增加失真的情况下完成。
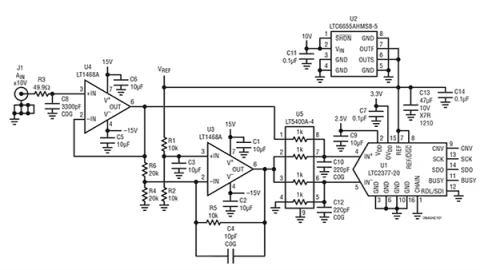
本“设计要点”介绍一种简单的 ADC 驱动器电路,它将 ±10V 单端输入信号转换为全差分信号,能够以仅 2ppm 的综合线性度误差驱动LTC®2377-20 20 位 SAR ADC。此外,还分析了可提供更高输入阻抗和更低总体电源电流的选项。
<strong>Thomas Brand ADI 公司</strong>
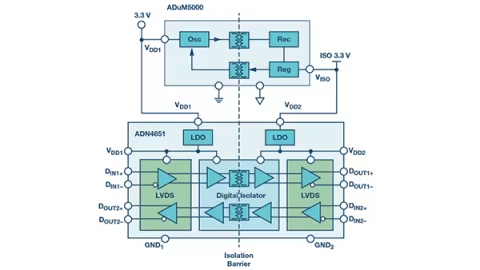
在这个自动化、数字化和工业4.0的时代,信号和数据的传输正在发挥着越来越大的作用。生产车间内外的这些应用中的机器、系统甚至个别传感器的联网,不仅需要稳定的基础设施,还需要安全、快速、高精度、无干扰、高带宽的传输路径。根据应用情况,传输路径可能需要承受极端恶劣的环境条件。数据传输有多种不同方法:有线、无线、串行和并行。所有方法都有各自的优点和缺点,需要针对具体应用情况仔细权衡。
<strong>Victor Khasiev 高级应用工程师,Analog Devices 公司</strong>
<strong>引言</strong>
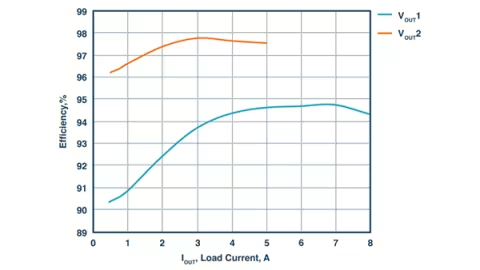
LTC3892是一款通用控制器,广泛应用于汽车和工业应用领域。该控制器的主要优点是能够通过调节开关 MOSFET的栅极电压降低功耗,并且在关断时具有极低的静态电流,仅为 3.6 μA。
这是一款具有 4.5 V 至 60 V 输入/输出电压范围的高电压系列控制器。它对工业客户非常有吸引力,因其能在 48V 输入电源轨应用中采用成本更低的紧凑降压型转换器替代昂贵、笨重的变压器。高电压控制器通过免除外部瞬态和过压保护电路简化了整体设计,从而显著降低了 12 V 和 24 V 输入轨应用中汽车电子设备的成本。
顾名思义,锁相环(PLL)使用鉴相器比较反馈信号与参考信号, 将两个信号的相位锁定在一起。虽然这种特性有许多用武之地,但是 PLL 如今最常用于频率合成,通常充当上变频器/下变 频器中的本振(LO),或者充当高速 ADC 或 DAC 的时钟。
或许,我们很少注意这些电路中的相位行为。但随着对效率、带宽和性能的需求日益增长,RF 工程师必须推出新技术来提高频谱和功率效率。信号相位的重复性、可预测性和可调性在现代通信和仪器仪表应用中均起到日益重要的作用。
<strong>一切都是相对的</strong>
<strong>作者:Marcus O’Sullivan</strong>
<strong>简介</strong>
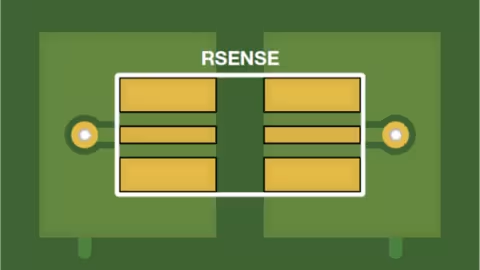
电流检测电阻有多种形状和尺寸可供选择,用于测量诸多汽车、功率控制和工业系统中的电流。使用极低值电阻(几 mΩ或以下)时,焊料的电阻将在检测元件电阻中占据很大比例,结果大幅增加测量误差。高精度应用通常使用 4 引脚电阻和开尔文检测技术以减少这种误差,但是这些专用电阻却可能十分昂贵。另外,在测量大电流时,电阻焊盘的尺寸和设计在确定检测精度方面起着关键作用。本文将描述一种替代方案,该方案采用一种标准的低成本双焊盘检测电阻(4 焊盘布局)以实现高精度开尔文检测。图 1 所示为用于确定五种不同布局所致误差的测试板。
<strong>原创: 谭祥军 模态空间</strong>
根据完美的齿轮传动,两个啮合的齿轮的转速之比等于齿数比的倒数。如图1所示的齿轮,大齿轮50个齿,小齿轮25个齿,假设大齿轮的转速为100rpm,如果是完美啮合,那么小齿轮的转速将是200rpm。但是因为传递误差的存在使得小齿轮的转速将不是200rpm,从而使得动力传递不平稳。


<strong>原创: 谭祥军 模态空间</strong>
齿轮的特征阶次与齿数相关,在对齿轮进行故障诊断时,根据参与啮合的齿轮对的齿数可以确定故障齿轮所在,从而快速的确定问题齿轮,因此,通常在故障诊断之前应根据传动比来计算各级参与啮合的齿轮的特征阶次。这是因为各级齿轮的齿数是不相同的,那么,对应的阶次也不相同,在进行阶次分析时,根据瀑布图或colormap图中的阶次可以确定NVH发生在哪级齿轮。如图1是发动机各旋转部件与曲轴转速之间的阶次关系图。当实际测试时,如果发现某阶次的响应特别大,就可以通过这个阶次关系确定是发动机哪个部件产生的响应,从而能快速的找到问题所在。
首先,让我们来做一个数学小测验:从表1中找出大于1的自然数,要求除了1和它自身外,不能被其他自然数整除。满足这样要求的数如表中黄色标记所示,这样的自然数叫质数,又称为素数。如果一个大于1的自然数,除了1和它自身外,不能被其他自然数整除的数叫做质数;否则称为合数。
表1 1-100的自然数
<strong>原创: 谭祥军 模态空间</strong>
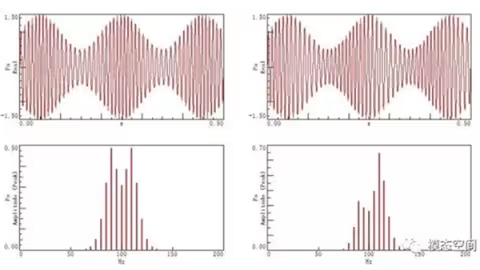
齿轮箱结构的频谱图中经常出现以齿轮啮合频率或其谐频为载波频率,齿轮的转频为调制频率的边频带。这是因为齿轮啮合不精确,载荷和转速不均匀等原因导致了调制现象。调制是指使用调制信号去改变载波信号的一个或几个属性的过程,如可以改变载波信号的幅值、频率或相位等属性。因此,信号调制分三种类型:调幅、调频和混合调制,如图1所示。在这,我们将分别介绍这三种调制类型。
<strong>原创: 谭祥军 模态空间</strong>
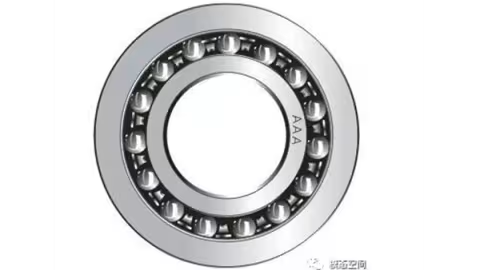
对于齿轮而言,我们知道齿轮的啮合频率等于轴频乘以齿数。对于滚动轴承而言,轴承滚珠的通过频率是轴频乘以滚珠数吗?对于图1所示的滚动轴承,有15颗滚珠,外圈固定,内圈所在的轴的转速为600rpm,那么轴承滚珠的通过频率是150Hz吗?
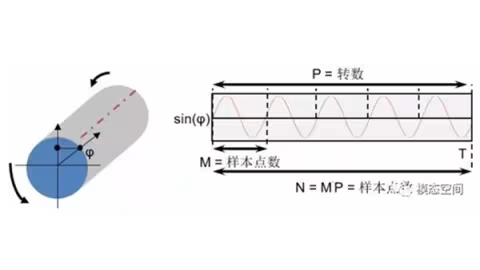
我们通常所讲的采样方式都是等时间采样,也即是采样过程中采集相邻两个数据点之间的时间间隔是固定不变的。而对于等角度采样,是指采样过程中采集相邻两个数据点之间的角度间隔是固定不变的。等时间采样方式既适用于非旋转结构,也适用于旋转结构,而等角度采样只适用于旋转结构。
1、为什么需要等角度采样
对于旋转机械而言,低转速时旋转一圈所用的时间长,高转速时旋转一圈所用的时间短。如果按等时间采集旋转机械的振动噪声信号,则会出现这样的情况:低转速时,旋转一圈采集的数据点多;高转速时,旋转一圈采集的数据点少。即使旋转设备在某一名义转速下工作,但实际的转速也是在一个小范围内波动,因而等时间采样时每转采集的数据点也是不相同的。低转速下满足采样定理,而高转速下,可能会不满足采样定理。另外,高转速下每转数据点少则说明包含的信息量少,同时可能因不满足采样定理而发生混叠现象。
当需要比较各阶次的相对大小、对总量级OA的贡献,以及评价阶次的线性度时都需要对阶次进行提取。而常规提取出来的阶次是不带相位信息的,在这里我们讲一讲带相位的阶次提取、以及各种阶次提取的方法与阶次的叠加。
1、阶次的相位
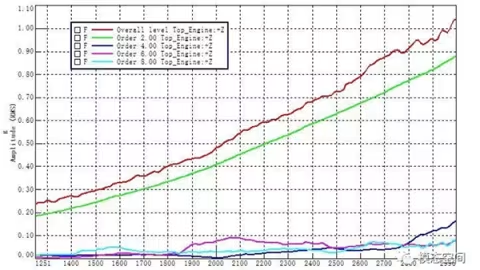
在《什么是Overall level》一文中,我们已经明白阶次提取时是计算相应阶次宽度内的有效值,然后按照时间或转速的先后顺序,将各个瞬时频谱的这个阶次宽度内的有效值连成曲线,即为要提取的阶次。如提取图1所示的2阶次时,阶次宽度设置为0.5阶次(从1.75-2.25阶次,图中两条蓝线所示的区域),计算每个瞬时频谱这个阶次宽度内的有效值如图右侧所示,然后将这些有效值按转速的先后顺序连接得到2阶次,如图2所示。
<strong>兰迪Oltman</strong>
<strong>5G即将到来</strong>
对许多人来说,这种简短的陈述既是希望的灯塔,又是恐惧的源泉。对于测试设备制造商来说尤其如此。虽然5G提供了健康增长的机会,但有几个因素将使这一代无线宽带技术的收益比其前辈更具挑战性。
采样保持(THA)输出噪声有两个关键噪声分量:采样噪声和输出缓冲放大器噪声。
<strong>采样噪声分量</strong>
噪声的第一个分量是采样过程中产生的采样噪声,它用外差法将THA的前端噪声转化到频域的每个奈奎斯特区间中。整个前端带宽产生的噪声是在每个时域样本中捕获,然后将该噪声大致均匀地分布在每个奈奎斯特区间上。此噪声由前端热噪声和采样抖动噪声组成,无法被滤除,除非在输出端使用低通滤波器转折频率来显著降低奈奎斯特带宽。通常不使用这种滤波,因为它会损坏时钟速率所提供的可用带宽,并导致输出波形的建立时间性能降低。
<strong>输出缓冲放大器噪声分量</strong>
<strong>由 Eamon Nash 和 Eberhard Brunner完成</strong>
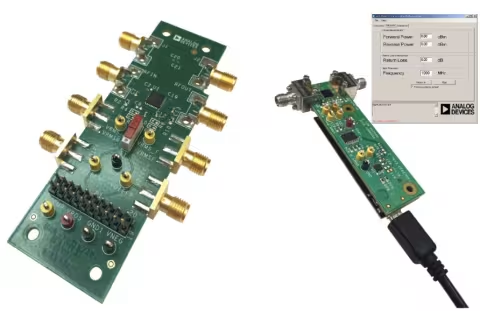
定向耦合器用于各种应用中以感测RF功率,并且它们可以出现在信号链中的多个点处。在本文中,我们将探讨ADI公司的ADL5920,该器件结合了宽带定向桥接耦合器和两个均方根响应探测器,采用5 mm×5 mm表面贴装封装。与传统的分立式定向耦合器相比,该器件具有明显的优势,可以在尺寸和带宽之间进行权衡,特别是在1 GHz以下的频率。
通常使用定向耦合器和RF功率检测器来实现在线RF功率和回波损耗测量。
在图1中,双向耦合器用于无线电或测试和测量应用中,以监测发射和反射的RF功率。有时也希望将RF功率监视嵌入电路中,其中一个很好的例子是将两个或多个信号源切换到发送路径(使用RF开关或使用外部电缆)。
<strong>原创: 谭祥军 模态空间</strong>
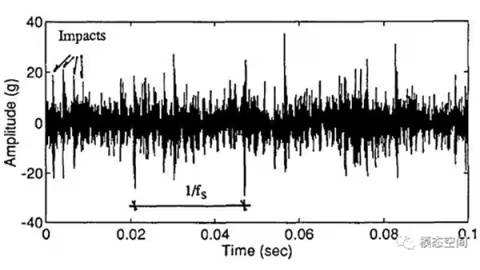
轴承在不同的阶段所表现出来的振动特性是不相同的,对于最早期的超声阶段,由于振动能量不高,特征不明显,而在故障后期轴承失效接近尾声时,轴承的故障特征频率和固有频率会被随机宽带高频“振动噪声”所淹没。因此,滚动轴承故障振动处理方法更多集中在第二和第三阶段,即固有频率阶段和故障特征频率阶段。
对于普通的振动信号,我们主要从时域和频域来进行相应的处理。对于轴承故障振动信号的处理而言,也离不开时域与频域的处理方法。但除此之外,还有高级的信号处理方法,如包络分析。
对滚动轴承振动信号进行分析的第一步是要获得能提取到有用信息的时域数据,因此,这涉及到两个方面:数据的采样频率与测量位置。