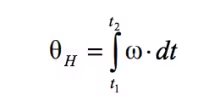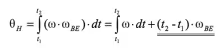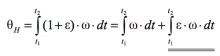瑞萨在北京设立物理AI与机器人实验室,加速下一代机器人创新 winniewei / 周四, 27 八月 2026 - 11:59 新实验室将支持面向机器人及更广泛Physical AI应用的系统级演示、验证与联合开发 阅读更多 关于 瑞萨在北京设立物理AI与机器人实验室,加速下一代机器人创新登录或注册以发表评论
直击2026世界机器人大会!中国联通亮出具身智能硬实力 demi / 周五, 21 八月 2026 - 17:17 中国联通携多项自主研发的创新成果深度参与2026世界机器人大会,以硬核科技实力全面展示在具身智能与机器人规模化运营管理领域的前沿突破与引领地位。 阅读更多 关于 直击2026世界机器人大会!中国联通亮出具身智能硬实力登录或注册以发表评论
百城上岗、全域直播,墨甲把机器人真实工作现场搬到WRC winniewei / 周四, 20 八月 2026 - 11:26 2026年8月19日-23日,以"人机共生、产需共融"为主题的2026年世界机器人大会在北京亦庄北人亦创国际会展中心举行。开幕首日,墨甲机器人将正在真实场景中运行的机器人"搬"到了大会现场。 阅读更多 关于 百城上岗、全域直播,墨甲把机器人真实工作现场搬到WRC登录或注册以发表评论
宇树科技单项目浮盈超100亿,北京机器人基金MOIC 9倍收益 winniewei / 周三, 19 八月 2026 - 15:58 8月19日,宇树科技(688836.SH)正式登陆科创板。作为北京机器人产业发展投资基金重点投资培育企业,宇树科技成功上市,成为基金坚持长期价值投资、逆周期布局硬科技取得的标志性成果,也为国有资本支持机器人、具身智能等前沿产业发展提供了新的实践样本。 阅读更多 关于 宇树科技单项目浮盈超100亿,北京机器人基金MOIC 9倍收益登录或注册以发表评论
分布式大脑内部:机器人智能的载体 winniewei / 周四, 6 八月 2026 - 16:45 本文将解析机器人智能的实际承载位置,梳理中央计算单元、边缘系统与本地控制模块的职能划分,并说明此类架构设计的核心意义。 阅读更多 关于 分布式大脑内部:机器人智能的载体登录或注册以发表评论
看懂具身智能运动的本质:机器人电机控制核心原理 winniewei / 周三, 5 八月 2026 - 17:18 很多关注具身智能、机器人技术的从业者,大多深耕大模型、AI认知、场景算法,却长期忽略最关键的硬件底层逻辑:机器人能否流畅运动、精准作业、安全人机交互,核心取决于电机控制能力。 阅读更多 关于 看懂具身智能运动的本质:机器人电机控制核心原理登录或注册以发表评论
机器人“比武招亲”:哪款电机驱动方案最能“打”? winniewei / 周三, 5 八月 2026 - 09:50 近年来,大模型和具身智能(Embodied AI)让机器人的“大脑”变得空前聪明。但无论算法多先进,机器人都必须通过物理硬件来执行动作。 阅读更多 关于 机器人“比武招亲”:哪款电机驱动方案最能“打”?登录或注册以发表评论
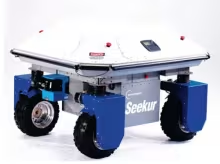
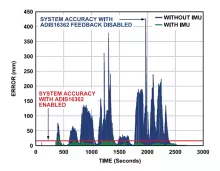
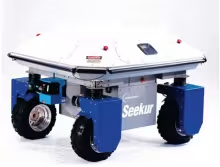
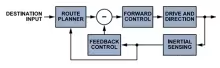
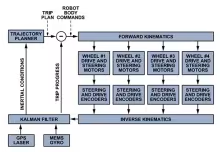
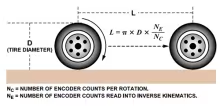
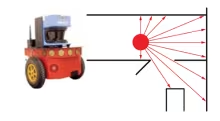
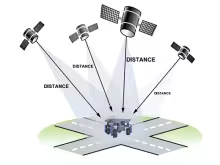
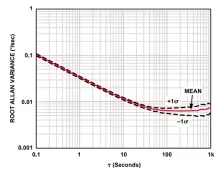
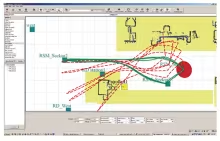
惯性传感器促进移动机器人自主工作 selina / 周五, 14 六月 2019 - 15:48 <strong>作者:Mark Looney</strong> Adept MobileRobots1项目经理 Seth Allen 认为,地面机器人系统必须常常处理“枯燥、肮脏、危险”的工作。换言之,机器人系统通常用于人工介入成本过高、危险过大或者效率过低的任务。在许多情况下,机器人平台的自主工作能力是一项极为重要的特性,即通过导航系统来监视并控制机器人从一个位置移到下一位置的运动。管理位置和运动时的精度是实现高效自主工作的关键因素,MEMS(微机电系统)陀螺仪可提供反馈检测机制,对优化导航系统性能非常有用。图 1 中所示的 Seekur®机器人系统就是一个采用先进 MEMS 器件来改善导航性能的自主系统。 阅读更多 关于 惯性传感器促进移动机器人自主工作登录或注册以发表评论
【视频】机器人中的红外光角度传感器 selina / 周五, 1 二月 2019 - 17:30 了解有关ADI公司面向机器人应用中导航和控制的红外光角度传感器技术的更多信息。 <iframe src='//players.brightcove.net/706011717001/HJgoScClQ_default/index.html?videoId=5852691438001' allowfullscreen frameborder=0 width='600' height='338'></iframe> <strong><a href="http://www.analog.com/cn/applications/markets/internet-of-things.htmll"…,获取更多IOT物联网设计信息</a></strong> 阅读更多 关于 【视频】机器人中的红外光角度传感器登录或注册以发表评论
惯性传感器促进移动机器人自主工作 selina / 周二, 3 七月 2018 - 11:33 <strong>作者:Mark Looney</strong> <strong>简介</strong> Adept MobileRobots1项目经理 Seth Allen 认为,地面机器人系统必须常常处理“枯燥、肮脏、危险”的工作。换言之,机器人系统通常用于人工介入成本过高、危险过大或者效率过低的任务。在许多情况下,机器人平台的自主工作能力是一项极为重要的特性,即通过导航系统来监视并控制机器人从一个位置移到下一位置的运动。管理位置和运动时的精度是实现高效自主工作的关键因素,MEMS(微机电系统)陀螺仪可提供反馈检测机制,对优化导航系统性能非常有用。图 1 中所示的 Seekur®机器人系统就是一个采用先进 MEMS 器件来改善导航性能的自主系统。 阅读更多 关于 惯性传感器促进移动机器人自主工作登录或注册以发表评论