跳转到主要内容
具身派
具身智能社区
从实验室到工厂:物理AI如何变革工业自动化
纵观今年各大人工智能与机器人大会,不难发现,产业界对人形机器人的态度已发生根本性转变。尽管教育和表演仍是技术探索的重要方向,但越来越多投资者与客户开始追问:人形机器人究竟能做什么?每日有效工作时长几何?真正的试炼场,正落在高温、高频、高重复性的工厂车间。
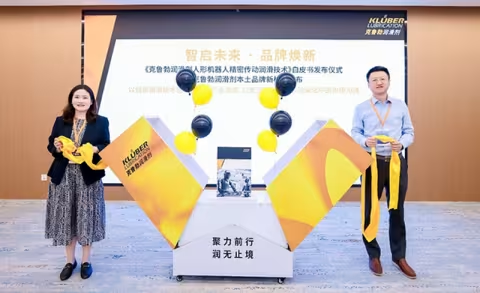
克鲁勃润滑剂发布《人形机器人精密传动润滑技术白皮书》,本土品牌新标识同步亮相
8月14日,克鲁勃润滑剂在位于上海张江机器人谷一期的科德宝机器人共创中心正式发布《克鲁勃润滑剂人形机器人精密传动润滑技术白皮书》。
破解深框无序抓取难题 江淮实验室工业具身机器人亮相2026世界机器人大会
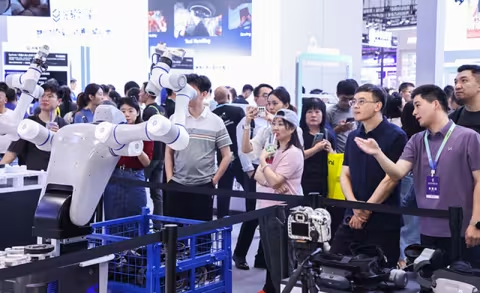
2026世界机器人大会于8月19日至23日在北京亦庄北人亦创国际会展中心举办。本届大会以"人机共生,产需共融"为主题,由中国电子学会、世界机器人合作组织共同主办,集结300余家参展企业、超2000件展品,全方位呈现机器人产业前沿技术与产业化实践成果。
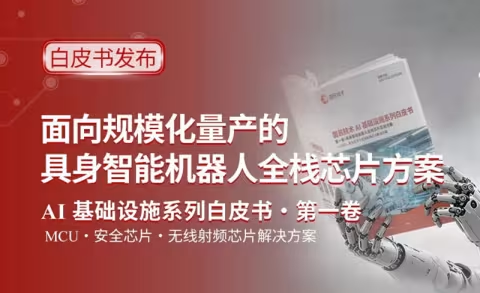
国民技术发布具身机器人全栈芯片白皮书
国民技术正式发布《AI基础设施系列白皮书·第一卷:具身智能机器人全栈芯片应用方案》,深度解析机器人底层芯片的机遇、挑战与落地方案。
2026世界机器人大会现场直击:开普勒K3大黄蜂、麒麟四足机器人全系新品亮相,硬核技术诠释"人机共生"
2026世界机器人大会于北京亦创国际会展中心开幕。英伟达物理AI平台产品与技术营销高级总监、黄仁勋女儿黄敏珊到访展会现场,参观开普勒机器人展位,并现场体验开普勒重载麒麟系列四足机器人产品。
百城上岗、全域直播,墨甲把机器人真实工作现场搬到WRC
2026年8月19日-23日,以"人机共生、产需共融"为主题的2026年世界机器人大会在北京亦庄北人亦创国际会展中心举行。开幕首日,墨甲机器人将正在真实场景中运行的机器人"搬"到了大会现场。
思特威与奥比中光深化战略合作,双“芯”协同共筑具身智能视觉基座
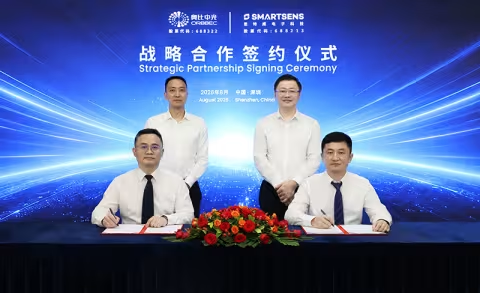
8月20日,2026世界机器人大会(WRC 2026)期间,技术先进的CMOS图像传感器供应商思特威(SmartSens,股票代码688213)与行业领先的机器人视觉及AI视觉科技公司奥比中光(股票代码688322)正式签署深化战略合作协议。
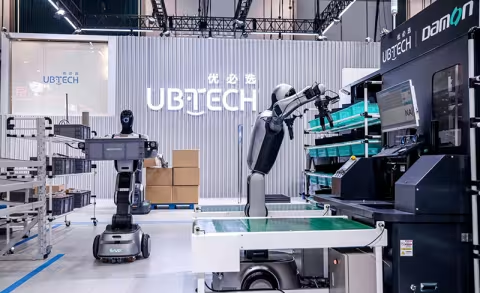
首批!优必选行者具身智能大模型完成生成式人工智能服务备案
2026年8月18日,优必选自研的“行者具身智能模型”顺利通过中央网信办测评审核,正式完成生成式人工智能服务备案。
安富利双足机器人方案亮相世界机器人博览会,以AMD异构高算力赋能具身智能开发
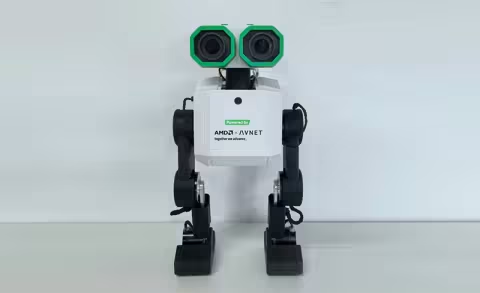
8月19日,2026世界机器人博览会(World Robot EXPO)在北京亦庄启幕,安富利(Avnet)携“双足机器人方案”亮相合作伙伴AMD展台(B馆B115)。
兆易创新亮相2026世界机器人大会:全栈芯方案精准匹配具身智能关键应用
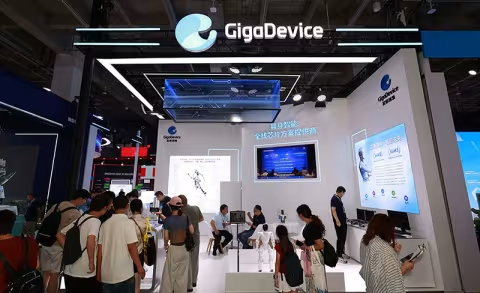
业界领先的半导体器件供应商兆易创新GigaDevice(股票代码:603986.SH;3986.HK)宣布,携多款面向具身智能领域的创新产品与系统级解决方案亮相2026 WRC世界机器人大会(展位号:B馆 B302)。
直播推荐
从晶圆制造到AI算力,大湾区半导体正在发生什么?
物理AI时代的毫米波感知革命:从“看懂空间”到“场景跃迁”
AI时代的光通信:从OFC到CIOE,我们看到了什么?
UWB不只是“测距”:IEEE 802.15.4ab如何打开UWB感知新空间?
“5人60天 vs 2人3天”:当FPGA开发遇上AI智能体,效率革命真的来了!
3D IC 理想照进现实
直播预约 | AI眼镜SoC大变局:算力、功耗、感知三重极限,谁先破局?
用世界模型打造EDA智能体
重塑开源AI算力未来:从 OS 到 vLLM,共筑RISC-V AI生态底座
宇树科技单项目浮盈超100亿,北京机器人基金MOIC 9倍收益
8月19日,宇树科技(688836.SH)正式登陆科创板。作为北京机器人产业发展投资基金重点投资培育企业,宇树科技成功上市,成为基金坚持长期价值投资、逆周期布局硬科技取得的标志性成果,也为国有资本支持机器人、具身智能等前沿产业发展提供了新的实践样本。
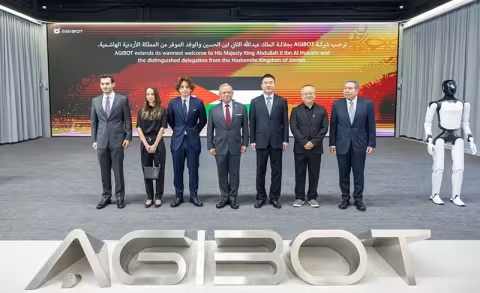
约旦国王莅临智元考察,见证中国具身智能产业化成果
8月18日,约旦阿卜杜拉二世国王率领约旦高级别代表团莅临智元上海总部考察调研,近距离观摩中国具身智能的前沿科创成果,共探合作新机遇。
逐际动力设立区域总部暨全国智造中心,落地合肥
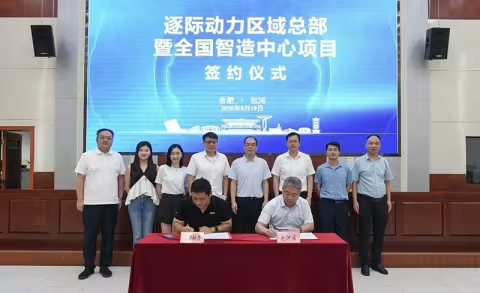
8月18日上午,逐际动力与合肥市包河区签署合作协议,逐际动力区域总部暨全国智造中心正式落地合肥。安徽省工信厅副厅长施力,包河区委书记周天斌,逐际动力创始人兼CEO张巍,合肥市工信局,投促局等有关负责同志出席签约仪式。
达智汇 x 维昂科技 | 战略合作启航,共筑具身智能工业 AI 新生态
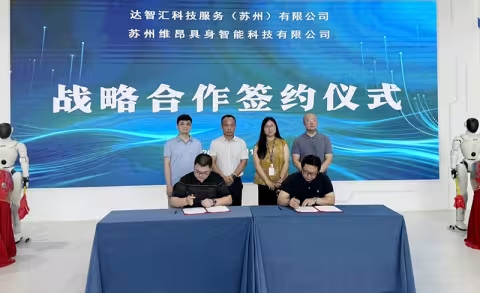
2026年8月17日,达智汇科技服务(苏州)有限公司(以下简称 “达智汇”)与苏州维昂具身智能科技有限公司(以下简称 “维昂科技”)战略合作签约仪式于维昂科技隆重举办。
CyboPal完成数亿元融资,打造消费级具身智能的“交互模型底座”
8月18日,具身交互模型企业CyboPal(江苏细胞壁智能科技有限公司)宣布已完成数亿元融资,由东方富海领投,联想之星、天启资本等机构跟投。本轮资金将用于首款产品的量产交付和具身交互系统迭代。
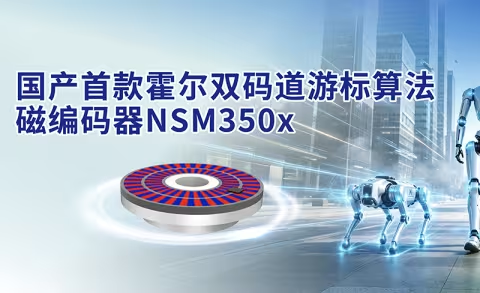
国产首款霍尔双码道游标算法磁编码器发布,纳芯微实现双技术路线编码器布局
近日,纳芯微正式推出双码道游标算法磁编码器芯片NSM350x系列。作为国产首款基于霍尔原理的双码道游标算法磁编码器产品,NSM350x系列可实现高精度单圈绝对值角度检测,进一步丰富纳芯微在高精度角度检测领域的产品布局。
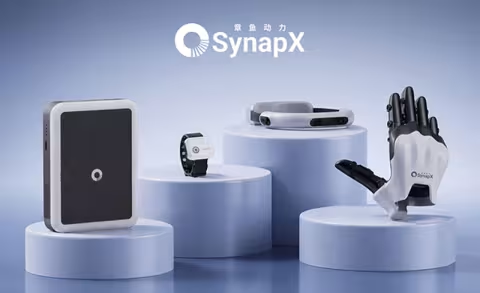
章鱼动力将在WRC发布仿生灵巧手OctoH-Hand:以极致仿生打造通用物理API
如果说高质量数据采集是具身智能理解物理世界的基础,那么触碰,就是AI真正进入物理世界的开始。
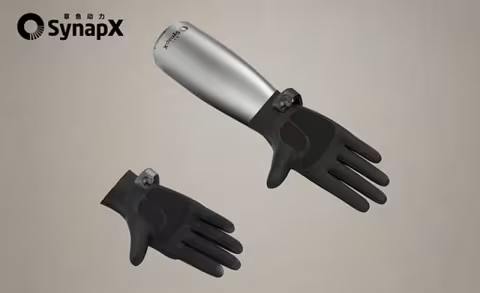
章鱼动力推出OctoSense下一代具身数采产品:肌电大模型一模千人泛化,外骨骼手套人机同构对齐
换一个人,不给模型任何新数据,不做个体训练,肌电模型还能直接用吗?
TI 率先推出可量产交付的 CAN XL 收发器,推动下一代工业系统的发展
新款 TCAN6062 CAN XL 收发器在兼具 CAN 网络中更高的带宽和更大的有效载荷的同时,保留了 CAN 协议成熟可靠的优势
双核RISC-V RT-MCU如何撑起具身机器人的运动控制基座?
当具身机器人从“能走”进化到“能跑、能跳、能精细操作”,关节控制的实时性与自由度管理正逼近传统MCU的性能天花板。格见半导体GS32MT8800以双核400MHz RISC-V DSP增强核为核心,将电流环控制压缩至500纳秒以内,并以单芯片驱动25个自由度灵巧手——这一方案正在重新定义机器人运动控制的集成度与响应极限。
分页
« 首页
首页
‹ 上一个
前一页
…
2
3
4
5
6
7
8
9
10
…
下一个 ›
下一页
末页 »
末页
订阅