技术
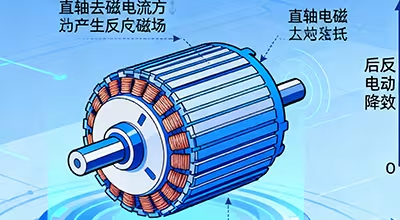
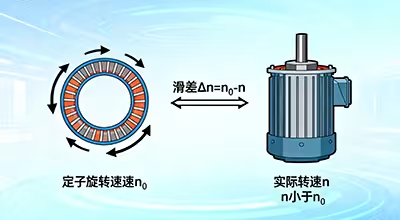
提高电机能效等级的核心逻辑是减少能量损耗(铜损、铁损、机械损耗、杂散损耗),需从 “设计选型、材料升级、工艺优化、控制改进、运维管理” 全链条入手,具体措施可分为 5 大模块,每个模块附实操方向:
长期闲置(半年以上)的电机再次启用前,需按 “外观→电气→机械” 的顺序做系统性检查,核心是排除 “绝缘失效、润滑干涸、磁性能衰减” 等隐患;直接通电可能引发绕组短路、电机烧毁、永磁体不可逆退磁等严重问题,具体拆解如下:
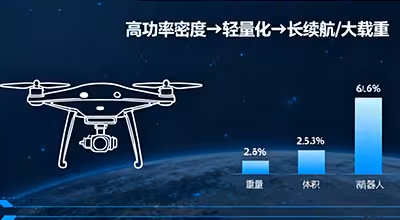
电机的 “功率密度” 指单位重量 / 体积能输出的功率,“转矩密度” 指单位重量 / 体积能输出的转矩,二者直接决定设备的 “轻量化” 与 “紧凑性”,对无人机、工业机器人这类重量 / 体积敏感的设备而言,是影响性能上限的核心参数。
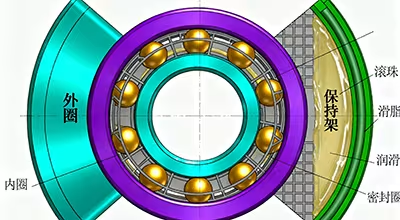
永磁同步电机的轴承是 “转子支撑核心”,负责保证转子平稳运转、维持定转子气隙均匀,其故障会从 “振动→精度→过热→连锁损坏” 逐步扩散,直接影响电机性能与设备安全,具体问题可分为 5 类,每类均附故障机制与场景后果:
矢量控制技术通过 “将交流电机复杂的电磁关系解耦为独立可控的分量”,实现对电机转矩、转速的精准调控,从 “动态响应、稳态精度、负载适应、低速平稳性” 四个核心维度直接提升电机控制精度,尤其适配伺服电机、新能源汽车驱动电机等高精度场景。
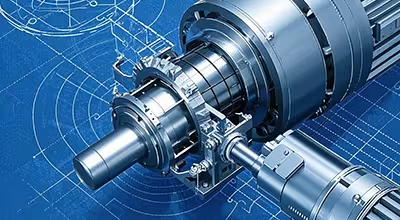
选择适合特定应用的电机和驱动器以提高定位精度,核心是 “先锚定应用的精度需求与约束,再反向匹配电机的精度能力、驱动器的控制性能,最后确保两者与场景深度适配”,避免 “用高端伺服配简易机械” 或 “用步进电机做超高精度定位” 的资源错配。
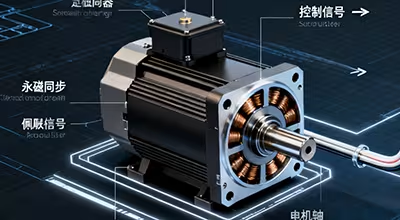


电机的定位控制需求,核心是 “让电机带动负载精准停在预设位置”,并保证定位的精度、一致性和稳定性,是伺服电机、步进电机的核心控制场景(如机器人关节、3D 打印、精密装配)。需从 “核心目标、关键指标、实现方式、应用场景” 四个维度详细拆解,才能精准匹配不同场景的定位需求:
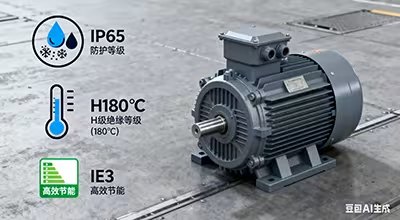
电机的关键参数是决定其 “能否适配负载、运行效率、可靠性、环境兼容性” 的核心指标,需围绕 “基础匹配→性能优劣→场景适配→精密控制” 四大维度划分,每类参数都直接影响选型与运行效果,以下结合定义、核心作用及实操意义详细解析:
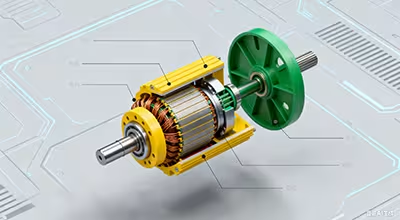
电机效率曲线(通常指效率 - 负载率关系曲线)是通过实验测量 + 数据处理生成的,核心是通过控制电机负载率从 “空载” 到 “120% 额定负载” 的连续变化,测量每个负载点对应的 “输入功率” 与 “输出功率”,计算效率后,以 “负载率” 为横轴、“效率” 为纵轴绘制的关系曲线。
电机技术的发展趋势正从材料、设计、控制到制造全链条重塑其性能边界,并推动应用场景向更高效、智能、绿色的方向拓展。以下结合最新技术突破与行业实践,从性能提升与应用革新两大维度展开分析:
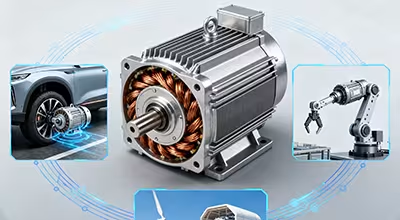
选择适合的电机是保障设备高效运行、降低能耗与维护成本的核心前提,需围绕负载特性、环境条件、电源参数、性能需求四大核心维度,结合电机类型的特性差异进行系统性匹配。以下是可落地的 “需求分析→参数锁定→类型匹配→验证优化” 四步选型法:
电机作为工业生产与日常生活的 “动力心脏”,其运行状态直接关系到设备效率、生产安全与使用成本。不少故障与损耗源于选型不当、维护疏漏或判断失误,以下从选型避坑、日常维护、状态监控、故障速解、节能妙招五大高频场景,分享接地气的实操技巧。
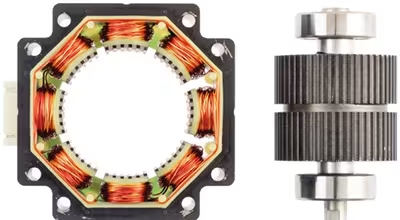
步进电机对于需要平稳运动和高分辨率定位的精密应用至关重要。为了满足应用需求,必须深入了解全步进、半步进和微步进控制之间的差异。本文概述了微步进技术的基础知识,旨在帮助读者弥补相关知识缺口。
电机的智能化发展正通过传感器融合、AI 算法、边缘计算与云计算协同等技术,推动电机从 “单一动力输出” 向 “自主决策、自我优化” 的智能终端演进。