工业机器人

在工业机器人高增长刺激下 伺服电机未来在哪里?

selina /

自德国提出工业4.0之后,中国也提出了“中国制造2025”规划,随着中国自动化步伐的加快,未来中国将成为超级机器人大国,工业机器人需求量大大增长。然而在工业机器人高增长刺激下,其控制系统和自动化主要产品伺服电机发展之路必将发生改变,伺服电机作为工业机器人的动力系统以及机器人运动的“心脏”,未来出路在哪里?

《2015-2019年全球工业机器人伺服电机行业报告》显示,2013年开始,中国成为世界最大的工业机器人市场,2014年销量飙升到全球伺服电机销量的55%。预计到2019年,中国市场对伺服电机的需求将达到182000台。

工业机器人的快速增长已经在一定程度上刺激了伺服电机市场的发展。按ResearchandMarkets的测算,90%的工业机器人使用伺服电机,同时,每个工业机器人装配的伺服电机都是平均量,那么2014年中国所增加的对伺服电机的需求在231000台。而这个数字在2019年将有望达到737000台。

目前,在中国工业机器人市场,85%的伺服电机是外资品牌,而本土企业,大多数仍处于研制试验阶段,几乎没有工业化的工业机器人伺服电机。

<strong>工业机器人与伺服电机的共存关系</strong>
如何有效提高机器人伺服电机的过载能力

selina /

说起对工业机器人的性能要求,无非就是“快、准、狠”三字。其实这也就是对机器人关节伺服电机的要求,今天我们就来拆解一下这三字背后的含义。

其中“快”、“准”的意思大家都非常好了解,就是要求伺服电机的响应速度要快,控制精度要高。而“狠”字又怎么解呢?其实大家仔细想想,伺服电机除了又快又准外,我们对它的余下要求就是过载能力强,即“狠”了。

为什么伺服电机要求过载能力强?

由于伺服电机在机器人上主要用于驱动关节的运动,因此它需要进行频繁正反转短时运行。而在这种频繁正反转,而且又带着一定惯量的负载,还要求控制速度非常快的情况下,对伺服电机的过载能力(过载扭矩、过载电流)要求是非常高的。

Te=Tload+J*dω/dt+Kn

由上述公式可知,实际伺服电机在带载启动时,除了加载的扭矩Tload和摩擦系数Kn外,还会因为负载惯量J和角加速度dω/dt的影响导致启动扭矩变大。特别是电机加速得越快,dω/dt越大,J不变,Te就越大,伺服电机的扭矩过载能力就必须越强。

如何测量伺服电机过载能力?

工业机器人,末端关节旋转该精确控制?

selina /

<br/>
机器人的传动和布局设计从理论上讲应该是比较成熟的领域,如果有样机,拆开一看就可以知道大部分的结构。但是在结构优化设计经验、装配规范的标准化、零配件的按需定制以及供应链优化等方面国内厂商还需要很长时间的积累。

本文以KUKA为例,分协作机器人iiwa和传统机器人KR两个大系列。

<strong>协作机器人iiwa</strong>

<center><img src="http://adi.eetrend.com/files/2017-03/wen_zhang_/100005424-17164-pingmuk…; alt=""></center>

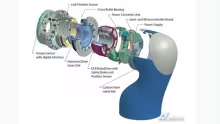
当前主流的协作机器人都采用“模块化”思想的关节设计,采用直驱电机+谐波减速器的方式,每个关节的内部结构基本一致,只是大小不太一样,例如iiwa的每个轴基本都是下图这样: